我们开发多种高自由度末端执行器,包括可实现精细操作的多关节机器人夹爪、仿人灵巧手等产品。
全系列产品通过关节独立控制、实时反馈和先进算法,实现稳定抓取与精准操作。
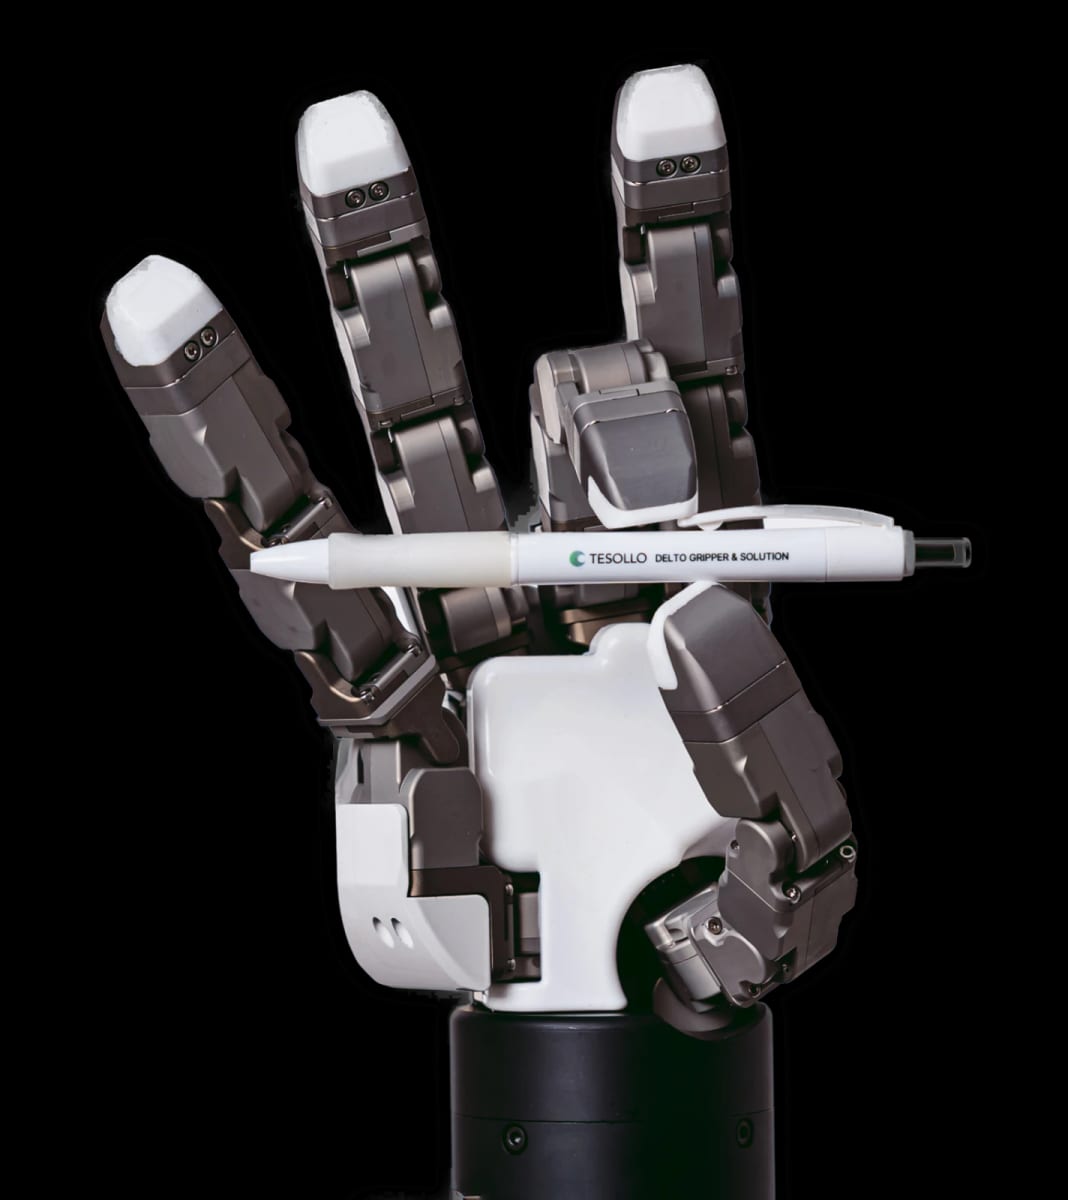
20自由度五指仿人灵巧手,采用高扭矩关节驱动, 可实现灵巧操作、精确控制与稳定抓取。
一款20自由度仿人五指灵巧手,尺寸接近成人手、重量低于1kg,专为人形机器人平台集成与高...
一款支持手指独立控制的多关节四指机器人夹爪,可实现多种抓取方式与灵活的物体操作。
一款面向工业自动化的12自由度三指机器人夹爪,兼具强劲抓取力、高耐久性与精确的多关节控...
一款6自由度双指机器人夹爪,相比传统平行夹爪可适应更多不同形状的物体。
一款可调节吸附位置与角度的 3自由度多关节真空夹爪,可在空间受限及非结构化环境中实现...
从双指夹爪到五指灵巧手,每款产品均采用多关节设计,可适应不同物体和多样化任务。
每个驱动关节均可独立进行伺服控制,实现灵活的手指姿态与协调运动。
各关节的位置与电流数据为精准控制、状态监测和机器人学习提供必要的可观测性。
内置控制算法可在广泛应用中实现稳定抓取与高级操作。
欢迎咨询我们的工程团队,了解夹爪选型、系统集成及交期。
资料来源:企业官网公司简介(复核日期:2026-10-07)。